Cas client
Entraîner les pilotes de ROV sans exposer le matériel réel
Client : TechnipFMC
Côté métier
Pourquoi ce projet compte
Le contexte
Piloter un robot sous-marin (ROV) lors d'opérations offshore exige un entraînement poussé. Or chaque heure de pratique sur le matériel réel immobilise un équipement coûteux et expose à un risque de casse en conditions extrêmes.
Le défi business
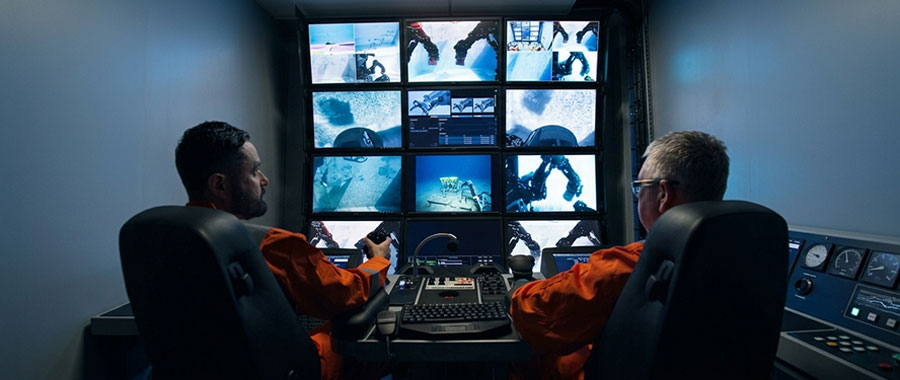
TechnipFMC avait besoin d'un simulateur capable de reproduire fidèlement les conditions de pilotage réelles — comportement du robot, contraintes hydrodynamiques, multi-écrans de contrôle — pour former les pilotes sans immobiliser ni risquer le matériel de terrain.
Les résultats
- Simulateur livré en 8 mois : poste de pilotage multi-écrans reconstitué et scoring des sessions en temps réel.
- Entraînement des pilotes rendu possible sans mobiliser le robot ni l'infrastructure offshore réels.
Côté technique
Comment nous l'avons construit
L'architecture choisie
Le moteur de simulation 3D temps réel repose sur Unity, avec une couche métier en C# pour la logique de scoring et les scénarios d'entraînement. Les sessions et résultats des pilotes sont persistés sur SQL Server.
Les défis techniques surmontés
La modélisation physique du comportement du robot (inertie, courants, résistance hydrodynamique) devait rester crédible pour un pilote expérimenté, tout en maintenant une synchronisation haute performance entre les multiples écrans de contrôle simulés.
Le focus qualité
Tests de non-régression ciblés sur les modules de calcul physique à chaque évolution, et revues de code croisées sur la partie scoring pour garantir des sessions d'évaluation cohérentes d'un pilote à l'autre.
Un projet similaire ?
Un défi technique complexe, un environnement critique, une échéance serrée ? Parlons-en.
Parlons de votre projet